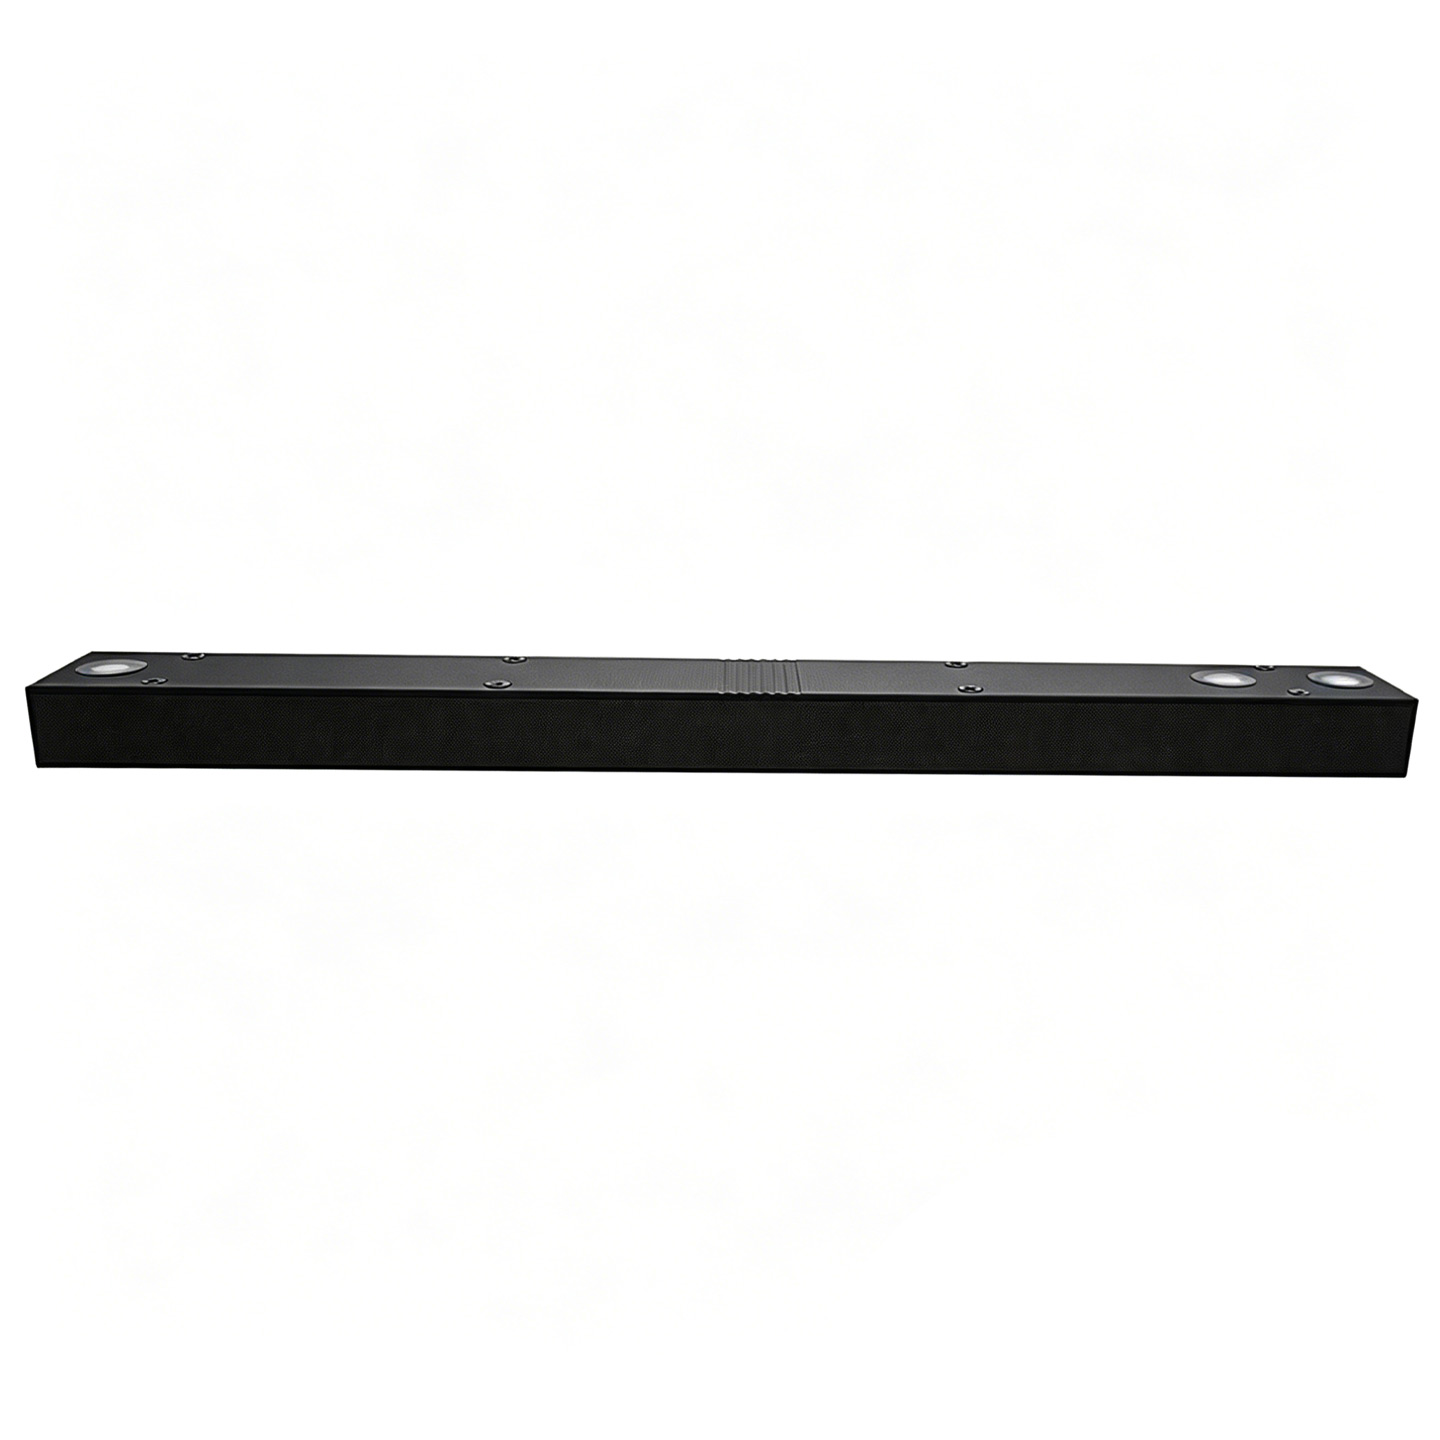
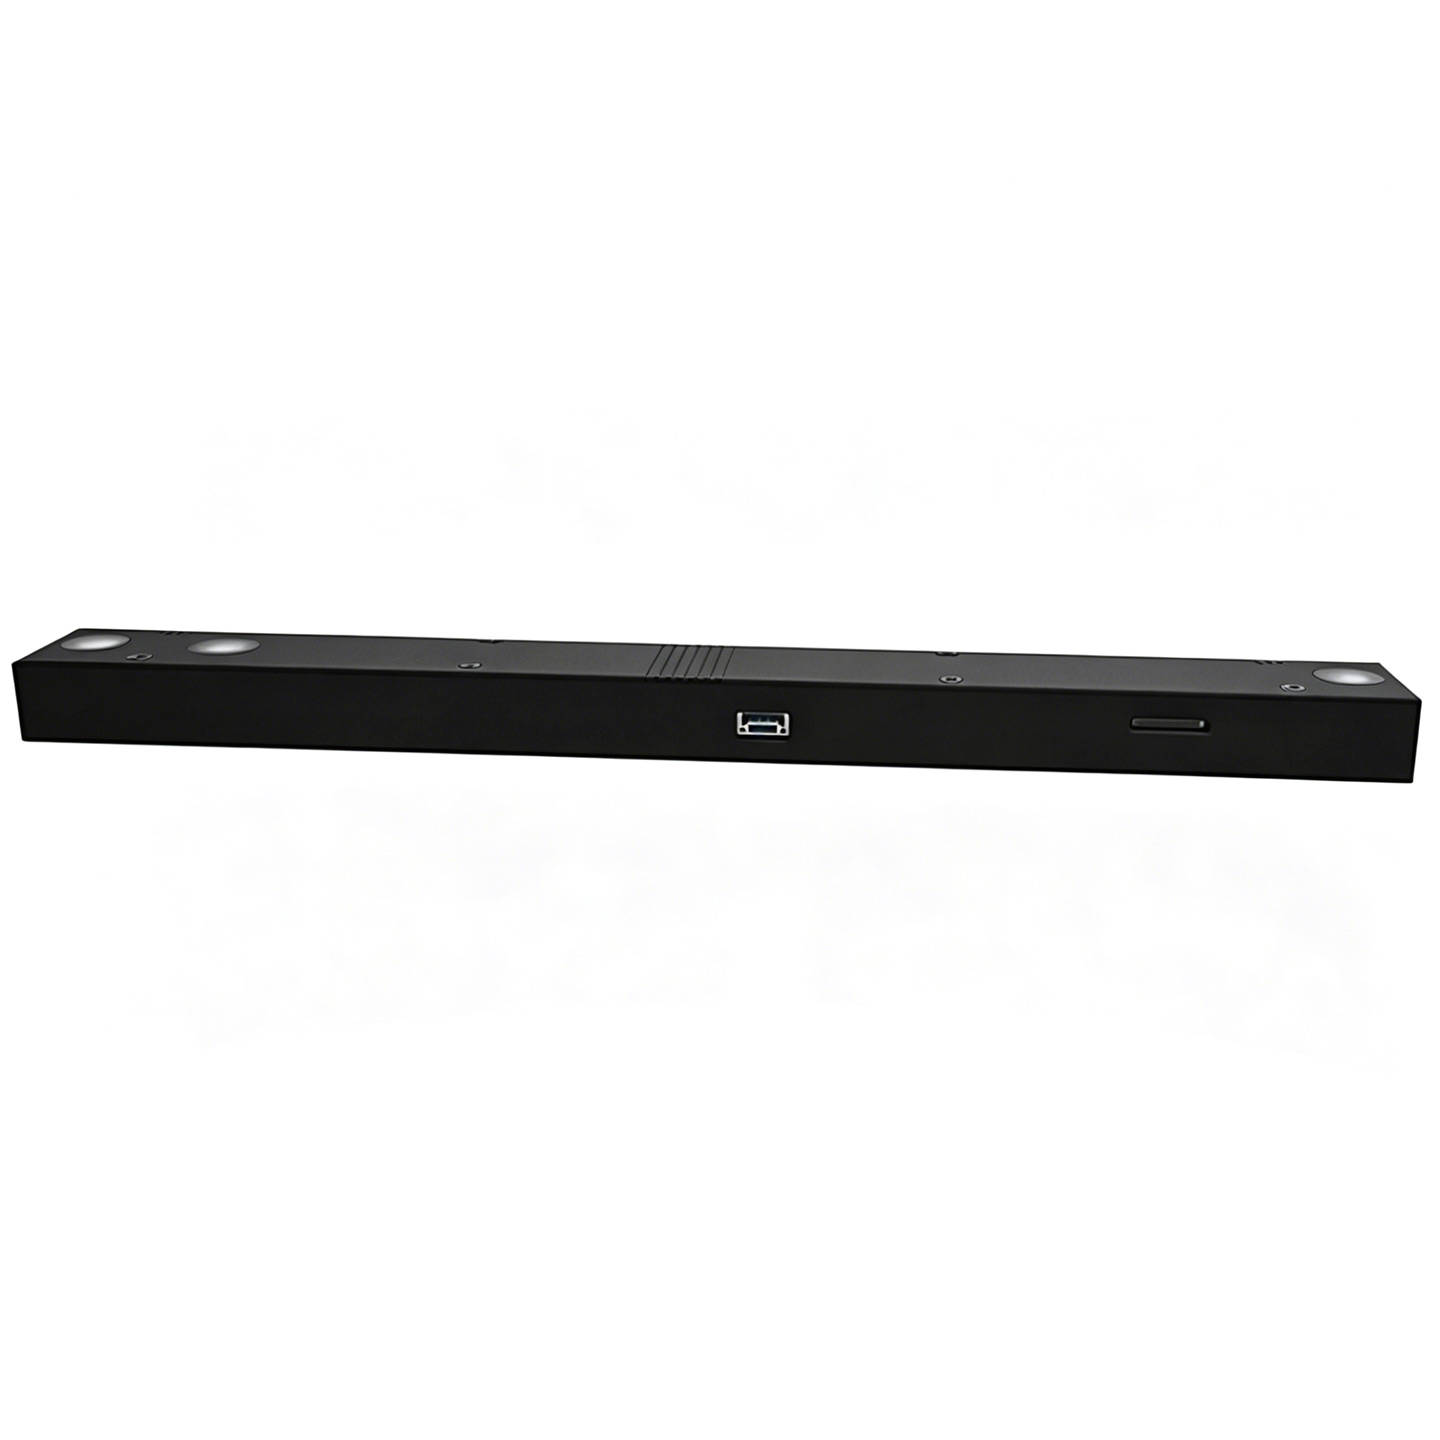
0.09~160m 量程,高空作业首选
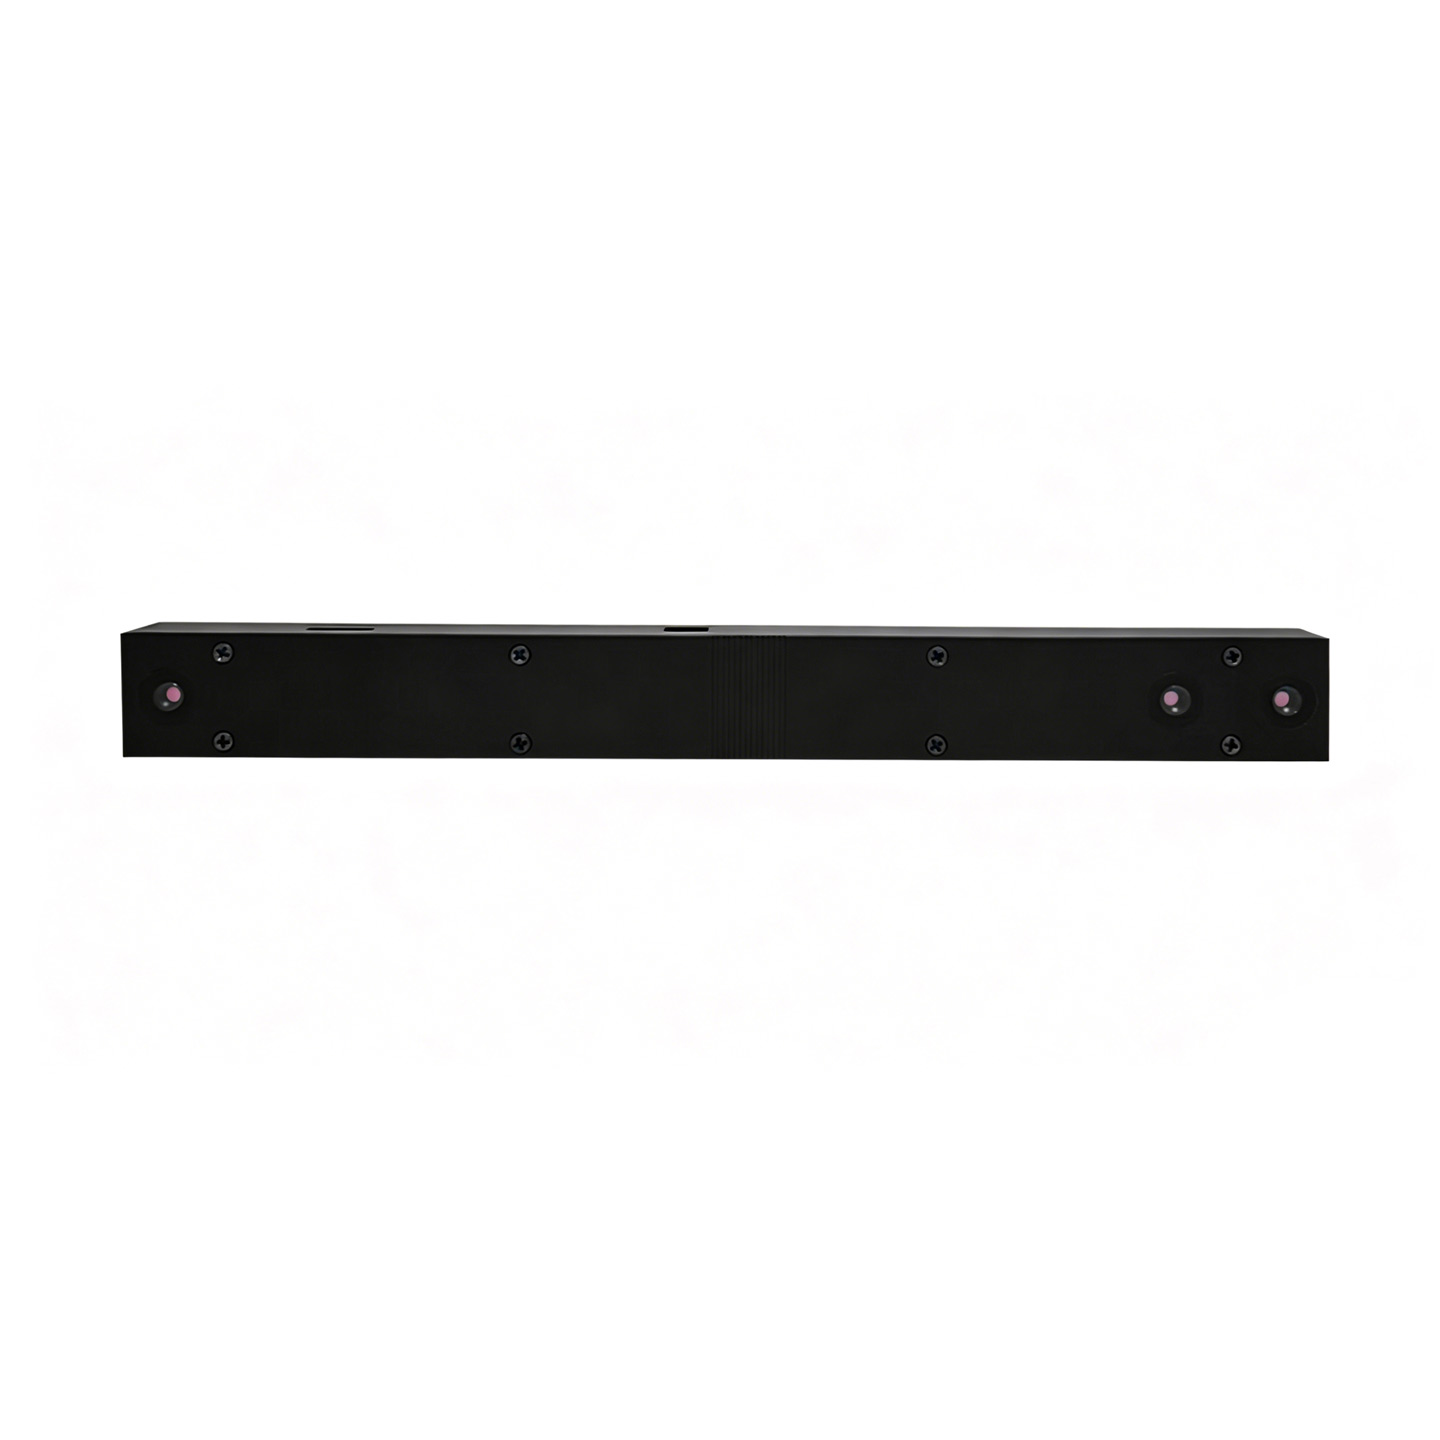
| 参数 | LQ-V32 | LQ-V52 | LQ-V72 |
|---|---|---|---|
| 类别 | 双目视觉定位模块 | 双目视觉定位模块 | 双目视觉定位模块 |
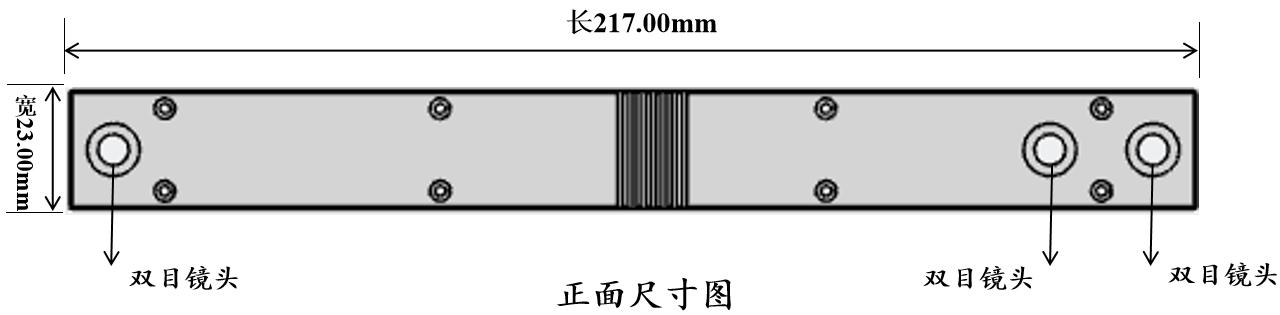
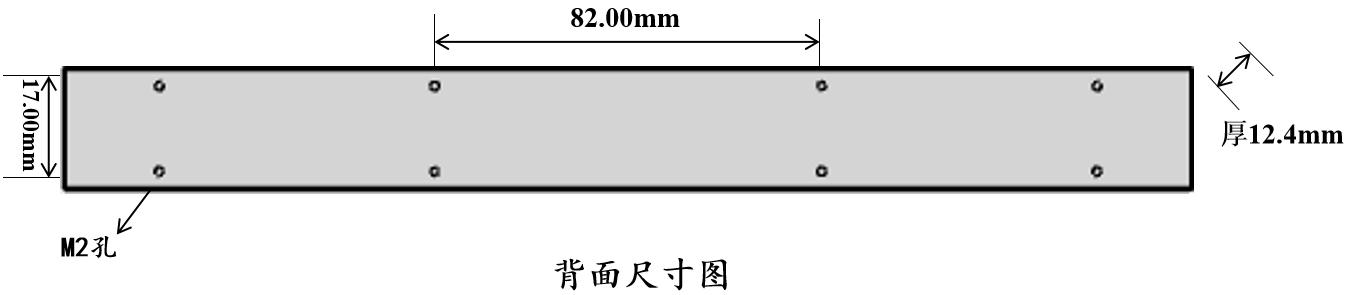
| 尺寸 | 63×23×12.8mm | 105×23×13.3mm | 217×23×12.4mm |
| 重量 | 22.4g | 37g | 58.3g |
| 高度量程 | 0.14~30m | 0.4~50m | 0.09~160m |
| 最大水平速度 | 10m/s(@5m) | 7m/s(@5m) | 7m/s(@5m) |
| 功耗 | 820mW | 850mW | 850mW |
| 通信接口 | UART 3.3V TTL | UART 3.3V TTL | UART 3.3V TTL |
| 数据频率 | 30~40Hz | 30~40Hz | 30~40Hz |
| 工作电压 | 5V | 5V | 5V |
| 环境光照 | 大于 20Lux | 大于 20Lux | 大于 20Lux |
| 启动时间 | 3S | 3S | 3S |
| 工作温度 | -20℃~60℃ | -20℃~60℃ | -20℃~60℃ |
| 测距精度 | 重复精度 1%;绝对精度 3% | 重复精度 1%;绝对精度 3% | 重复精度 1%;绝对精度 3% |
功能参数的测试环境为纹理清晰、光照充足的地面。测距精度为重复精度 1%、绝对精度 3%(距离越远绝对精度越低,某些情况下可能大于 3%,但重复精度很稳定,无人机定高稳定性主要取决于重复精度)。
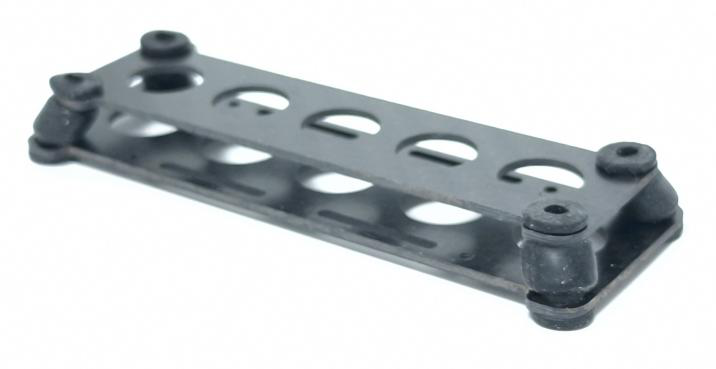
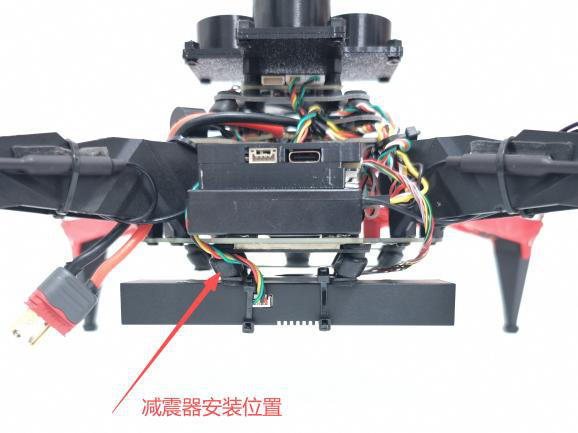
标配减震安装板,吸收机体振动。悬停调试时振动因子 VIBE 应小于 30,控制在 3 以内可获得更稳定的定高定点效果;振动过大需加强减震或更换机架。
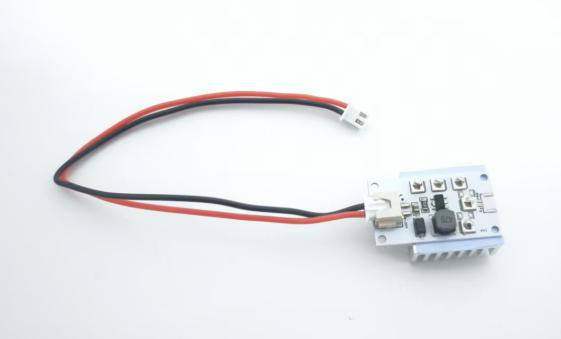
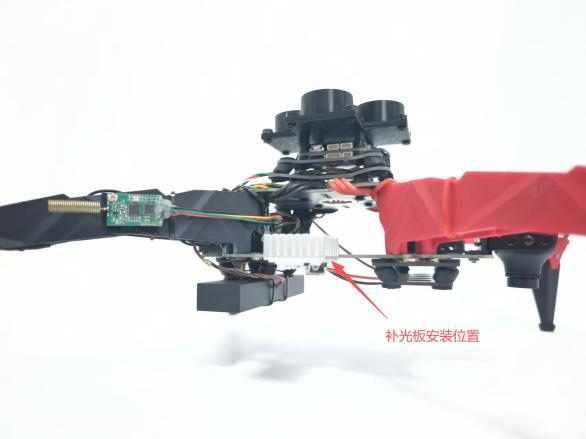
36×20×4.7mm,总功率 15W,供电 10~30V(注意正负极,接反烧毁),夜间使用距离 6~8m。必须先安装散热片再通电,散热片置于螺旋桨下方加快散热。
红外光与可见光成像纹理不同(对材质与距离敏感、对颜色不敏感),人眼看不到纹理属正常现象;水泥、大理石、草坪、柏油等常见地面均可正常工作。